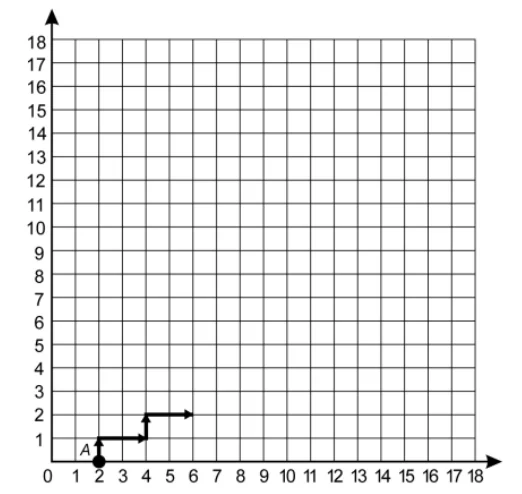
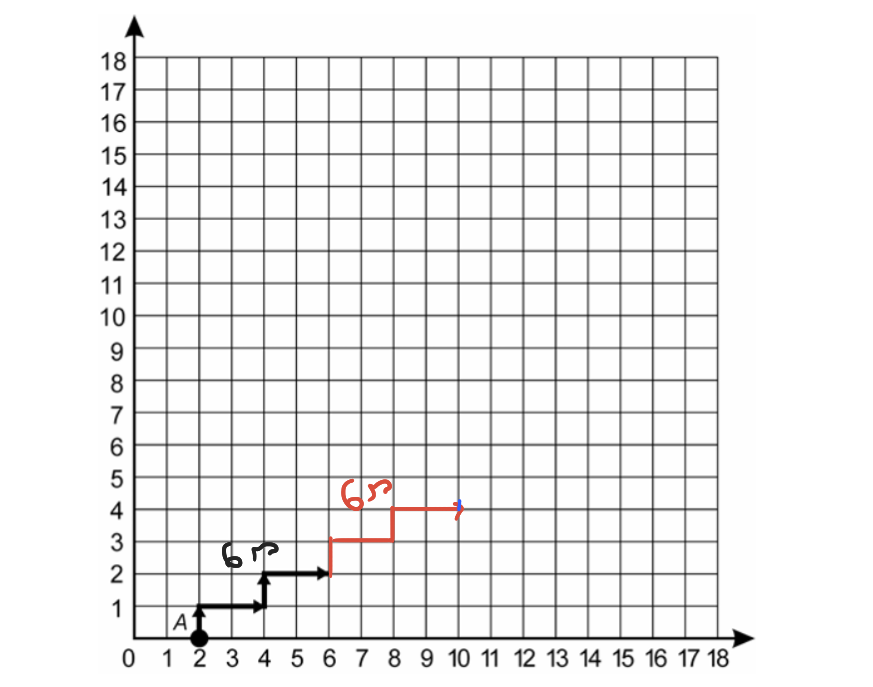
O gráfico mostra o início da trajetória de um robô que parte do ponto A (2 ; 0), movimentando-se para cima ou para a direita, com velocidade de uma unidade de comprimento por segundo, no plano cartesiano.
O gráfico exemplifica uma trajetória desse robô, durante 6 segundos.
Supondo que esse robô continue essa mesma trajetória, qual será sua coordenada, após 18 segundos de caminhada, contando o tempo a partir do ponto A?
A) (0 ; 18)
B) (18 ; 2)
C) (18 ; 0)
D) (14 ; 6)
E) (6 ; 14)

Matérias Necessárias para a Solução da Questão
- Plano Cartesiano (Coordenadas)
- Interpretação de Gráficos
- Raciocínio Lógico (Identificação de Padrões)
Tema/Objetivo Geral: Análise de trajetória e identificação de padrões em um plano cartesiano para prever uma posição futura.
Nível da Questão: Médio.
- Detalhe do nível: A questão é considerada de nível médio porque não exige fórmulas complexas, mas sim uma boa capacidade de interpretação do gráfico e a identificação de um padrão de movimento que se repete. O aluno precisa ir além da simples leitura do gráfico inicial e aplicar a lógica de repetição para um tempo maior.
Gabarito: Alternativa D.
- A alternativa está correta porque, ao identificar o padrão de deslocamento a cada 6 segundos (4 unidades para a direita e 2 para cima) e aplicá-lo três vezes (totalizando 18 segundos), o robô chega exatamente às coordenadas (14, 6).
Obs: No Gabarito Oficial essa questão foi anulada pois já apareceu exatamente da mesma forma no ENEM 2009 PPL.
🔎 Passo 1: Análise do Comando e Definição do Objetivo
1.1 Transcrição Essencial
“Supondo que esse robô continue essa mesma trajetória, qual será sua coordenada, após 18 segundos de caminhada, contando o tempo a partir do ponto A?”
1.2 O que está sendo pedido?
O exercício pede para descobrirmos a localização exata (o par de coordenadas x e y) do robô no plano cartesiano depois que ele se mover por 18 segundos, seguindo o mesmo padrão de movimento mostrado nos 6 segundos iniciais.
1.3 Objetivo Cristalino
Nosso objetivo é determinar as coordenadas finais (x, y) do robô ao final de 18 segundos, partindo do ponto A (2, 0).
1.4 Pergunta de Atenção
Você lembrou de verificar qual é o deslocamento total do robô no primeiro ciclo de 6 segundos, em vez de apenas olhar para a coordenada final dele? O segredo está na variação da posição!
📚 Passo 2: Explicação de Conceitos e Conteúdos Necessários
2.1 Definições e Fórmulas / explicação de termos
Para resolver essa questão, precisamos entender alguns conceitos básicos:
- Plano Cartesiano: É um sistema de duas retas perpendiculares, chamadas de eixos. Pense nele como um mapa de batalha naval ou a tela de um GPS.
- Eixo x (Abscissas): A linha horizontal. Representa o movimento para a direita (positivo) ou para a esquerda (negativo).
- Eixo y (Ordenadas): A linha vertical. Representa o movimento para cima (positivo) ou para baixo (negativo).
- Coordenadas (x, y): É um par de números que define a localização exata de um ponto no plano. O primeiro número (x) diz o quão longe você está na horizontal, e o segundo (y) diz o quão longe você está na vertical.
- Exemplo do cotidiano: Se você diz a um amigo para se encontrar na “Rua 5, esquina com a Avenida 10”, você está usando um sistema de coordenadas. A “Rua 5” seria o seu ‘x’ e a “Avenida 10” o seu ‘y’.
- Deslocamento: É a mudança de posição de um objeto. Em vez de focar apenas no ponto final, olhamos o quanto ele se moveu em cada direção (Δx para a horizontal e Δy para a vertical).
📝 Passo 3: Tradução e Interpretação do Problema
3.1 Contextualização Simplificada
Imagine um pequeno robô que começa em um ponto específico de um grande piso quadriculado. Ele tem uma “coreografia” de movimentos que dura 6 segundos e o leva para um novo lugar. A questão quer saber: se ele repetir essa mesma coreografia três vezes seguidas (6s + 6s + 6s = 18s), onde ele vai parar no final?
3.2 Estratégia Geral
Primeiro, vamos analisar o gráfico para descobrir o padrão: quanto o robô anda para a direita e quanto ele anda para cima nos primeiros 6 segundos. Depois, vamos multiplicar esse deslocamento por 3 (já que 18 segundos são 3 ciclos de 6 segundos) e somar ao ponto de partida para encontrar a posição final.
🧮 Passo 4: Desenvolvimento do Raciocínio e Cálculos
4.1 Passo a Passo Detalhado
Vamos quebrar o problema em partes.
1. Identificar a posição inicial e a posição após 6 segundos:
- Posição Inicial (Ponto A): O enunciado diz que ele parte do ponto (2, 0). Então, x_inicial = 2 e y_inicial = 0.
- Posição após 6 segundos: Olhando o gráfico, vemos que após 6 segundos de movimento, a trajetória termina no ponto (6, 2). Então, x_final_6s = 6 e y_final_6s = 2.
2. Calcular o deslocamento no ciclo de 6 segundos:
Agora, vamos ver o quanto ele realmente se moveu em cada eixo.
- Deslocamento em x (Δx): Δx = x_final_6s – x_inicial = 6 – 2 = 4 unidades para a direita.
- Deslocamento em y (Δy): Δy = y_final_6s – y_inicial = 2 – 0 = 2 unidades para cima.
- Conclusão do padrão: A cada 6 segundos, o robô se desloca 4 unidades para a direita e 2 unidades para cima.
3. Calcular o deslocamento total em 18 segundos:
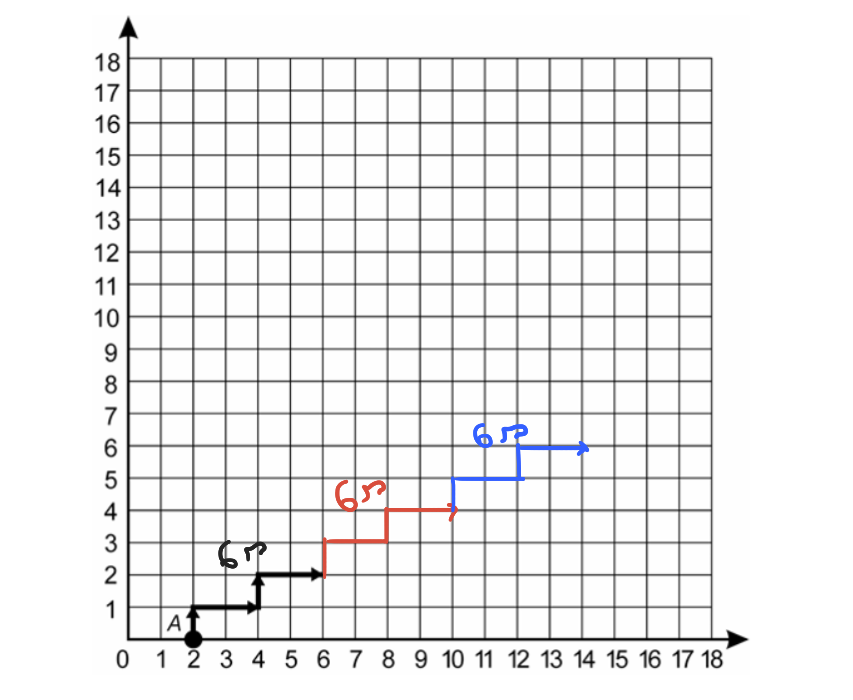
O tempo total é 18 segundos, que é igual a 3 ciclos de 6 segundos (18 / 6 = 3).
- Deslocamento total em x: Δx_total = 3 * (deslocamento em 6s) = 3 * 4 = 12 unidades para a direita.
- Deslocamento total em y: Δy_total = 3 * (deslocamento em 6s) = 3 * 2 = 6 unidades para cima.
4. Encontrar a coordenada final:
Agora, somamos o deslocamento total à posição inicial.
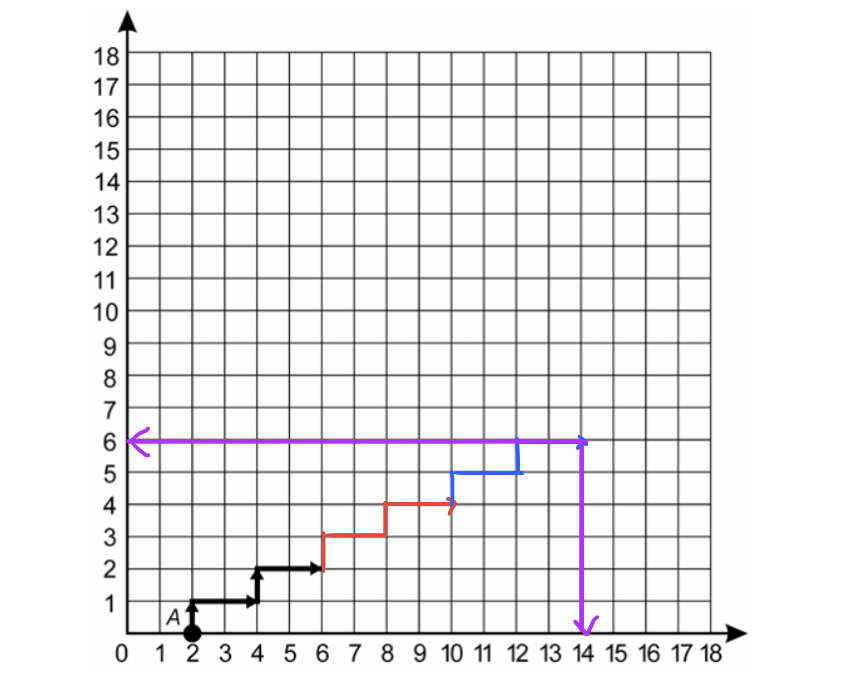
- Coordenada x final: x_final = x_inicial + Δx_total = 2 + 12 = 14.
- Coordenada y final: y_final = y_inicial + Δy_total = 0 + 6 = 6.
4.2 Verificação Intermediária
Até aqui, encontramos que a coordenada final do robô após 18 segundos será (14, 6). Isso faz sentido, pois o robô está sempre se movendo para a direita e para cima, então suas coordenadas finais devem ser maiores que as iniciais.
4.3 Possível armadilha
Uma armadilha comum seria olhar a posição final aos 6 segundos, (6, 2), e simplesmente multiplicar por 3, chegando a (18, 6). Você pode ter pensado que, se em 6s ele está em (6, 2), em 18s (3 * 6s) ele estaria em (3 * 6, 3 * 2) = (18, 6). Porém, isso estaria errado, pois desconsidera o ponto de partida (2, 0). O correto é calcular o deslocamento (a variação) e aplicá-lo ao ponto inicial.
4.4 fechamento e expectativa
O cálculo nos levou à coordenada (14, 6). Agora, vamos procurar essa resposta nas alternativas, confiantes de que encontramos o resultado correto ao analisar o padrão de deslocamento em vez de apenas as posições absolutas.
✅ Passo 5: Análise das Alternativas
5.1 Listagem das Alternativas
A) (0, 18)
B) (18, 2)
C) (18, 0)
D) (14, 6)
E) (6, 14)
5.2 Justificativa Individual
- A) (0, 18) – 🔴 Incorreta. Este resultado ignora completamente o movimento para a direita e o ponto de partida. Parece supor que o robô só se moveu para cima a partir da origem.
- B) (18, 2) – 🔴 Incorreta. Este valor pode surgir de uma confusão, talvez assumindo que a coordenada x seria igual ao tempo (18) e que a coordenada y pararia no valor que atingiu aos 6 segundos (2).
- C) (18, 0) – 🔴 Incorreta. Sugere que o robô andou 18 unidades para a direita a partir da origem e não se moveu para cima, o que contradiz o padrão do gráfico.
- D) (14, 6) – 🟢 Correta. Este é exatamente o resultado que encontramos em nosso passo a passo. Ele corresponde a 3 ciclos de deslocamento (4 para a direita, 2 para cima) somados ao ponto inicial (2, 0).
- E) (6, 14) – 🔴 Incorreta. Aqui, as coordenadas x e y corretas foram trocadas de lugar. É um erro clássico de atenção na hora de montar o par ordenado (x, y).
🏆 Passo 6: Conclusão e Justificativa Final
6.1 Resumo do Raciocínio
A solução foi obtida ao identificar o vetor de deslocamento do robô no ciclo de 6 segundos (Δx=4, Δy=2). Em seguida, projetamos esse deslocamento para 18 segundos (três ciclos) e o adicionamos às coordenadas do ponto de partida.
6.2 Gabarito Reafirmado
A alternativa correta é a D), (14, 6).
6.3 Resumo Final para Revisão
🔍 Em problemas de trajetória com padrões, foque sempre em calcular o deslocamento (a variação da posição) dentro de um ciclo, e não apenas na coordenada final daquele ciclo. É o deslocamento que se repete